工业机器人安装全指南 以KUKA机器人为例,从准备到调试的完整流程
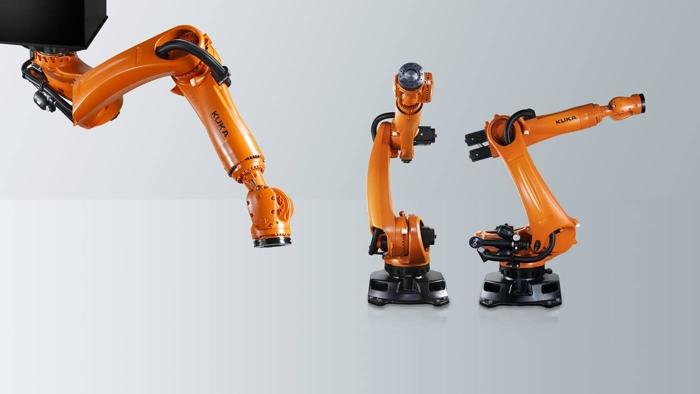
工业机器人作为现代制造业的核心装备,其安装质量直接关系到后续运行的稳定性、精度与寿命。KUKA机器人以其高刚度、高精度和可靠性广泛应用于汽车、电子、金属加工等领域。许多用户在设备到厂后,往往因安装环节的疏忽导致机器人振动、定位偏差甚至早期故障。本文将以KUKA工业机器人为例,系统梳理从开箱验收、场地准备、机械安装、电气连接到首次调试的完整安装流程,帮助技术人员规避常见陷阱。
一、安装前的准备工作
1.1 开箱验收与外观检查
收到KUKA机器人后,首先应核对装箱单与实物:机器人本体、控制柜(如KR C4或KR C5)、示教器、线缆包、校准工具等是否齐全。检查机器人各轴是否有运输固定件(通常为红色标签或金属支架),海绵或泡沫是否有位移。注意:KUKA六轴机器人运输时各轴通常处于特定姿态,本体上的运输保护盖切勿随意拆除,待安装到位后再取下。
1.2 环境与场地要求
- 地面承重与平整度:依据机器人型号(如KR 10 R1100、KR 210 R2700)确定地基载荷。通常要求混凝土地面厚度≥200mm,强度等级≥C20,平整度误差每米不超过±2mm。若机器人安装在底座或导轨上,需确认接口尺寸符合KUKA安装法兰标准。
- 环境温度与湿度:推荐工作环境0~45℃,相对湿度≤75%RH,无结露。避免安装在有腐蚀性气体、大量粉尘或强烈振动的区域。
- 空间预留:需保证机器人运动包络线之外的维修空间,控制柜后方至少留出500mm散热距离,示教器电缆长度一般10m,需合理布置。
1.3 工具与人员准备
常用工具包括:扭矩扳手(量程涵盖机器人底座螺栓要求的扭矩值)、水平仪、千分表、吊装设备(如叉车或吊车,匹配机器人重量)、绝缘电阻测试仪、万用表。建议由经过KUKA培训的工程师主导安装,至少两人配合。
二、机械安装
2.1 吊装与就位
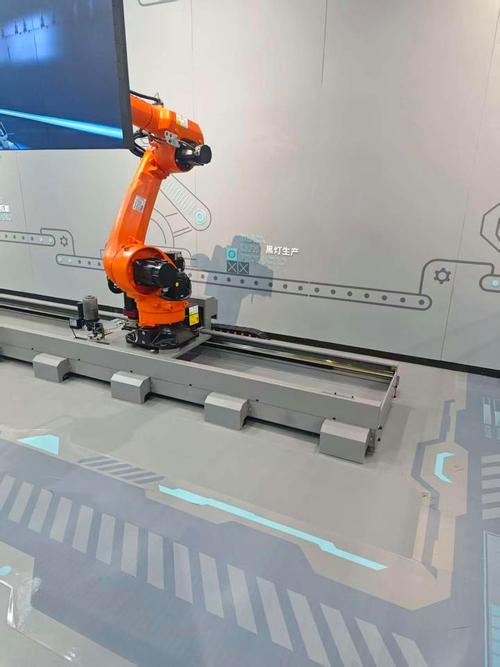
KUKA机器人本体上通常有专门的吊装孔(M12或M16螺纹)。吊装时必须使用吊环螺钉,禁止直接捆绑机器人手臂或使用叉车铲臂直接托住机身。起吊时应平稳,避免冲击,尤其注意保护谐波减速器及线缆。就位后,先将机器人底座与安装基座初步对齐。
2.2 底座固定与扭矩要求
KUKA机器人底座一般有4~6个安装孔,具体数量与分布因型号而异。使用高强度螺栓(通常为10.9级或12.9级),配合弹性垫圈或螺纹锁固剂防止松动。关键点:必须按照KUKA手册规定的扭矩值拧紧,例如KR 10 R1100底座螺栓为M16,扭矩约190Nm;KR 210 R2700为M24,扭矩约600Nm。扭矩不足会导致机器人振动,扭矩过大会损坏螺纹。建议使用扭矩扳手分数次对角拧紧。
2.3 水平调整
利用精密水平仪在机器人底座加工面上测量,调整垫片使机器人安装面水平度达到0.2mm/m以内。若使用减震垫,需确认其刚度不影响机器人动态精度。水平调整完成后,再次复紧所有螺栓。
2.4 机械零位与运输固定件拆除
安装稳固后,方可拆除各轴的运输保护装置。注意:不要贸然松开抱闸,应参照KUKA文档,在控制柜通电并确保机器人处于安全位置后,再通过示教器手动释放抱闸。应检查机器人各轴机械零位标记是否对齐(通常在各关节处有刻线),如有偏差,需进行零点标定(后续控制柜调试章节)。
三、电气安装
3.1 控制柜定位与接地
控制柜应安装在机器人附近、便于操作且通风良好的位置。KUKA控制柜通常要求环境温度不高于45℃。接地是重中之重:控制柜内部有接地排,要求接地电阻小于4Ω(某些情況下要求≤1Ω)。必须使用黄绿双色接地线,线径≥16mm²,并确保机器人本体、控制柜、工装夹具等电位连接。
3.2 动力电缆与信号电缆连接
KUKA机器人本体到控制柜的连接包括:动力电缆(电机供电)、数据电缆(编码器信号、抱闸控制)以及可选的用户电缆。所有插头均有防呆设计,务必对准卡扣,禁止强行插拔。走线应使用拖链或固定线槽,避免机器人运动时拉扯电缆。电缆弯曲半径不得小于其外径的10倍。
3.3 外围设备接口
如果机器人需要与焊机、变位机、视觉系统等外设通信,应按照KUKA的接口定义(如X11安全接口、X21至X31等)接线。安全接口尤其重要:急停、安全门、使能装置必须接入安全回路,否则机器人无法自动运行。建议在安装阶段就规划好所有I/O分配,并做好标记。
四、首次通电与调试
4.1 上电前检查
- 确认所有电缆连接牢固,无短路风险;
- 用万用表测量各相间及对地绝缘电阻;
- 检查控制柜内断路器、保险丝是否合闸/完好;
- 确保机器人运动范围内无人员及障碍物。
4.2 零位标定(EMD)
KUKA机器人常用的零点标定方法有两种:带EMD(电子校零装置)标定和千分表标定。首次安装推荐使用EMD:将EMD连接到机器人各轴的标定接口,通过示教器执行“零点标定”菜单,按提示逐轴完成。标定完成后,检查零点标记应重合。若不成功,可能因安装应力导致机械零位偏移,需重新检查底座固定情况。
4.3 负载数据与工具坐标设定
使用示教器进入“投入运行”->“工具”界面,输入实际工具重量、重心位置,以及负载数据。正确设置负载对于机器人动力学模型至关重要。若跳过此步,可能导致机器人过载报警或定位抖动。随后通过4点法或6点法建立工具坐标系(TCP)。
4.4 手动与自动试运行
- 先在T1模式下手动低速运行各轴,观察有无异响、振动过大或定位不准;
- 测试安全功能:按下急停、打开安全门,确认机器人立即停止;
- 逐渐增加速度至50%、100%,运行典型路径,记录电流、温度等参数是否正常;
- 最后切换到AUT模式,连接外部启动信号,进行小批量试生产。
五、常见安装问题与对策
| 问题现象 | 可能原因 | 解决办法 |
|--------|--------|--------|
| 机器人运行有抖动 | 底座螺栓松动或扭矩不足 | 按标准扭矩重新拧紧,复查水平度 |
| 定位精度变差 | 为零点丢失、负载设置错误 | 重新零点标定,核对工具负载数据 |
| 控制柜报接地故障 | 接地不良或屏蔽线接错 | 检测接地电阻,检查电缆屏蔽层单端接地 |
| 各轴运动卡顿 | 运输固定件未拆除、抱闸未释放 | 检查并完全拆除保护件,通气释放抱闸 |
| 运动到某些位置触发碰撞检测 | 实际负载重心和模型不一致 | 精确测量工具重心并重新输入 |
六、安装后的验收与文档
完成安装调试后,应填写KUKA机器人安装检查表,主要包括:机械安装扭矩记录、接地电阻测量值、零点标定数据、负载参数、安全功能测试结果。保留好KUKA原厂提供的校准证书和说明书,并备份控制柜的“初始镜像”和工作程序。
KUKA工业机器人的安装是一项严谨的系统工程,任何一个细节的疏忽都可能在一段时间后衍生出故障。严格按照官方手册,从环境准备、底座固定、电气接线到精确标定,每一步都做到可追溯,是保障机器人长期稳定运行的基础。建议在首次安装时与KUKA服务人员协同作业,不仅能提高效率,更能建立起完整的维护规范。
如若转载,请注明出处:http://www.jjvuv.com/product/15.html
更新时间:2026-10-26 12:44:02