图灵工业机器人TKB5700与TKB3670维修指南 六轴重载机器人的故障诊断与维护
一、引言
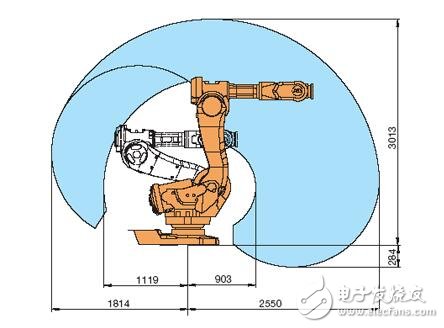
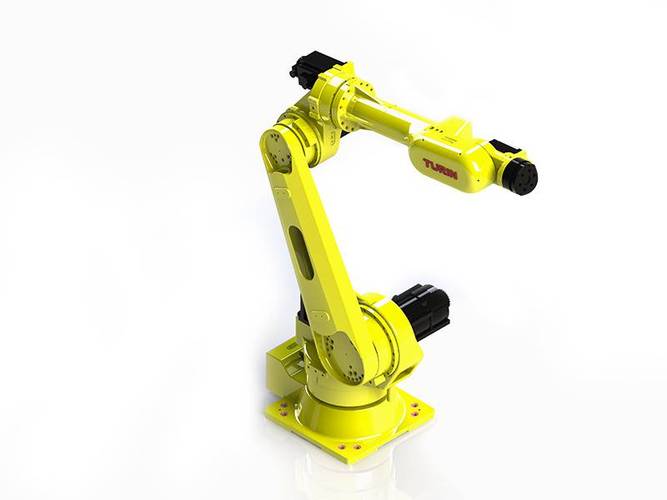
图灵工业机器人在自动化生产线中扮演着核心角色,尤其是TKB5700(六轴,负载70kg,臂展2119mm)和TKB3670(六轴,负载70kg)等重载型号,广泛应用于搬运、码垛、焊接等工况。长期高负载运行不可避免地会引发各类故障。本文旨在提供针对TKB5700和TKB3670的专业维修建议,帮助工程师快速定位问题并实施有效的修复。
二、TKB5700技术特点与常见故障
- 技术参数
- 轴数:6轴
- 负载:70kg
- 臂展:2119mm
- 重复定位精度:±0.05mm
- 防护等级:IP65(手腕IP67)
- 常见故障及原因
- 伺服报警(过载、编码器异常):多由电机过热、减速机磨损或电缆断线引起。
- 关节异响或抖动:通常因谐波减速机润滑失效、齿轮磨损或轴承损坏。
- 定位偏差超差:可能是编码器电池失效、零点丢失或机械臂变形。
- 通讯中断:检查通信电缆、控制柜接口及接地干扰。
三、TKB3670维修要点
TKB3670为另一款70kg负载六轴机器人,其结构相较于TKB5700可能有所不同(如臂展较短),但核心维修逻辑相通:
- 机械部分
- 检查各轴减速机(尤其1、2、3轴)的漏油与间隙。
- 更换磨损的同步带(若采用)。
- 校准机器人零点及工具坐标系。
- 电气部分
- 测量伺服电机三相电阻与绝缘。
- 检查编码器连接线是否松动或破损。
- 更新驱动器固件或恢复参数备份。
- 控制系统
- 清除报警历史,查看故障代码。
- 对电池电压低于3.6V的编码器电池进行更换(注意断电更换时需保持供电)。
- 重载下重新标定负载重心数据。
四、维修流程建议
- 安全断电与能量隔离。
- 查阅报警记录和运行日志。
- 外观检查:电缆、气管、油污、碰撞痕迹。
- 分步测试:手动模式下逐轴动作,辨别异常部位。
- 关键部件更换时优先使用原厂备件(如减速机、电机、编码器)。
- 维修后必须进行精度验证与负载测试,确保重复定位精度恢复到±0.05mm以内。
五、预防性维护计划
- 每日:检查噪音、震动、温度。
- 每月:清理控制柜滤网,检查电缆磨损。
- 每半年:更换减速机润滑油,检查编码器电池。
- 每年:全面校准及备份所有参数。
六、
TKB5700与TKB3670的维修需要结合机械、电气和控制系统的综合知识。遇到复杂故障时,建议联系图灵官方售后或专业集成商,避免因不当操作导致二次损伤。通过科学的维护和及时的维修,可显著延长机器人使用寿命并保障生产效率。 \n\n(注:文中未包含具体备件型号或价格信息,如需实际维修,请以图灵官方技术手册为准。)
如若转载,请注明出处:http://www.jjvuv.com/product/4.html
更新时间:2026-10-26 16:20:07